亚马逊团队研究全身灵巧操作:让机器人学会用手臂和躯干“抱住”物体
传统抓取通常围绕末端夹爪或灵巧手展开。WBD将手臂和躯干的接触表面纳入抓持过程,把物体从胸前移动到肩部、腋下等位置,视为不同稳定抓持状态之间的转换。 ... ...
共找到 1 篇相关文章
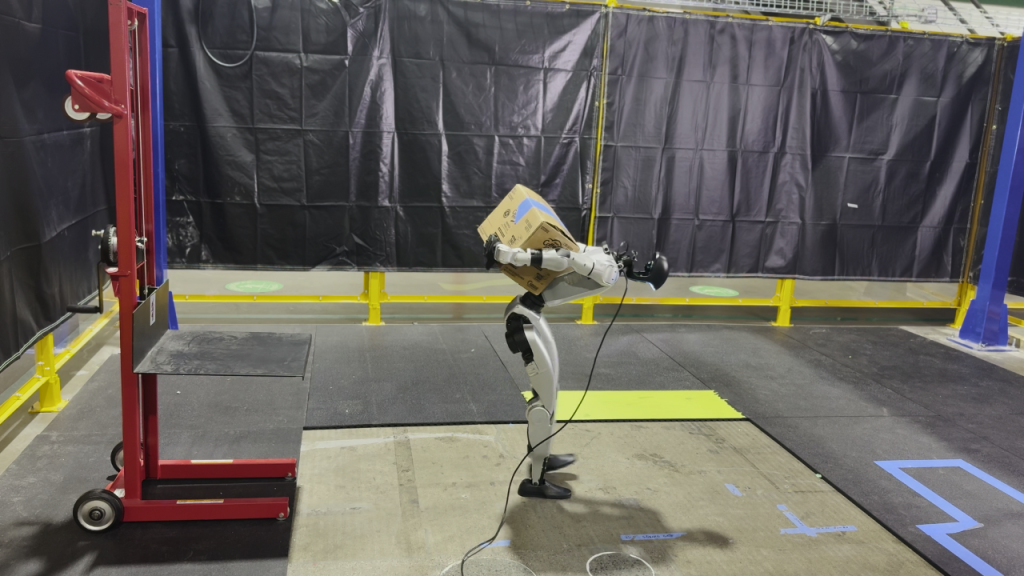
传统抓取通常围绕末端夹爪或灵巧手展开。WBD将手臂和躯干的接触表面纳入抓持过程,把物体从胸前移动到肩部、腋下等位置,视为不同稳定抓持状态之间的转换。 ... ...
© 2017-2026 思聪网 · TechGG.com 保留所有权利 基于 Discuz X8.8 设计 京ICP备14029665号-4