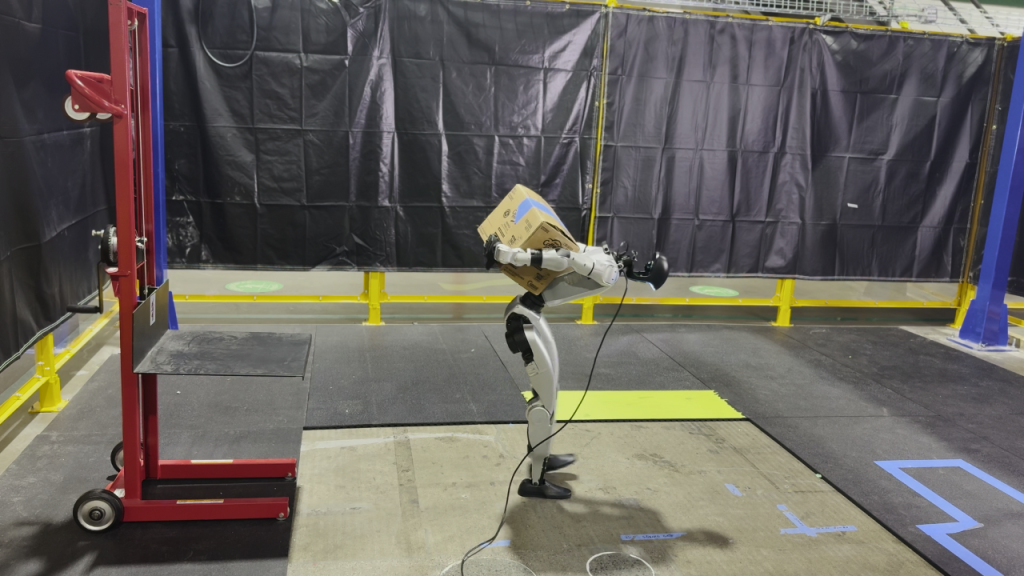
 非最新产品演示 思聪网 TechGG.com 11 月 3 日报道 人搬纸箱时,经常会把箱子贴在胸前,或临时夹在腋下,再腾出一只手调整位置。身体提供了额外支撑,双手也就不必独自承担全部重量和姿态控制。 机器人要学会这种操作,难点不只在于增加接触部位。它还需要知道什么时候可以松开一只手、物体怎样沿身体滑动,以及换姿态时如何避免掉落。 亚马逊FAR、加州大学圣迭戈分校和密歇根大学研究人员提出的Whole-Body Dexterity(WBD),将这些问题组织成一套从仿真训练到真实机器人执行的方法。论文于10月15日提交至arXiv。研究论文 把身体表面也看成可以抓持的接触区域传统抓取通常围绕末端夹爪或灵巧手展开。WBD将手臂和躯干的接触表面纳入抓持过程,把物体从胸前移动到肩部、腋下等位置,视为不同稳定抓持状态之间的转换。 研究流程分为三步:先生成可行的全身抓持状态,再训练针对物体的强化学习专家,最后把专家能力蒸馏成可部署的统一控制器。 其设计价值在于缩小学习问题的范围。系统先确定哪些姿态能够稳定托住物体,再学习如何在这些姿态之间移动,避免仅靠直接模仿身体姿态来完成任务。 人负责粗略意图,控制器修正接触动作研究在宇树G1机器人上进行了真实测试,包括移动篮球、调整纸箱位置,以及将箱子夹在手臂下方后搬运和放置。 这里需要明确,人仍然参与控制。操作者提供粗略运动参考,控制器利用本体感知和物体几何信息,将参考动作修正为更稳定的操作。因此,这项成果不能写成机器人已经能完全自主理解搬运要求并执行。 从控制逻辑看,直接照搬人的动作存在困难:人与机器人的身体比例和接触条件不同,人做出同样的手臂姿态时能夹住箱子,机器人却可能留下空隙。WBD尝试补上的,就是动作意图与实际稳定接触之间的这一层调整。 新增接触面,也新增了控制难度身体参与操作,可以为较大物体提供更多支撑,也可能减少对高性能灵巧手的依赖。但接触点增加后,受力、摩擦和重心关系也更复杂。 例如,一只手松开时,另一只手臂可能需要把物体压向躯干;移动过程中如果接触力不足,物体会滑落,过强又可能造成损坏。控制器必须在这些条件之间连续调整。 作者报告,系统在设定的真实全身操作试验中取得90%的总体完成率,高于两种对照方法。这个结果的适用范围是论文中的机器人、物体和任务组合,不能直接推广到所有搬运工作。 WBD提供了一条值得继续验证的路线:把“抱、夹、托、滑动换位”等人类常见动作,转化成可以训练的接触状态转换。距离开放场景中的自主搬运,它还需要与感知、任务规划和更广泛的物体适应能力结合。 |
© 2017-2026 思聪网 · TechGG.com 保留所有权利 基于 Discuz X8.8 设计 京ICP备14029665号-4


最新评论0