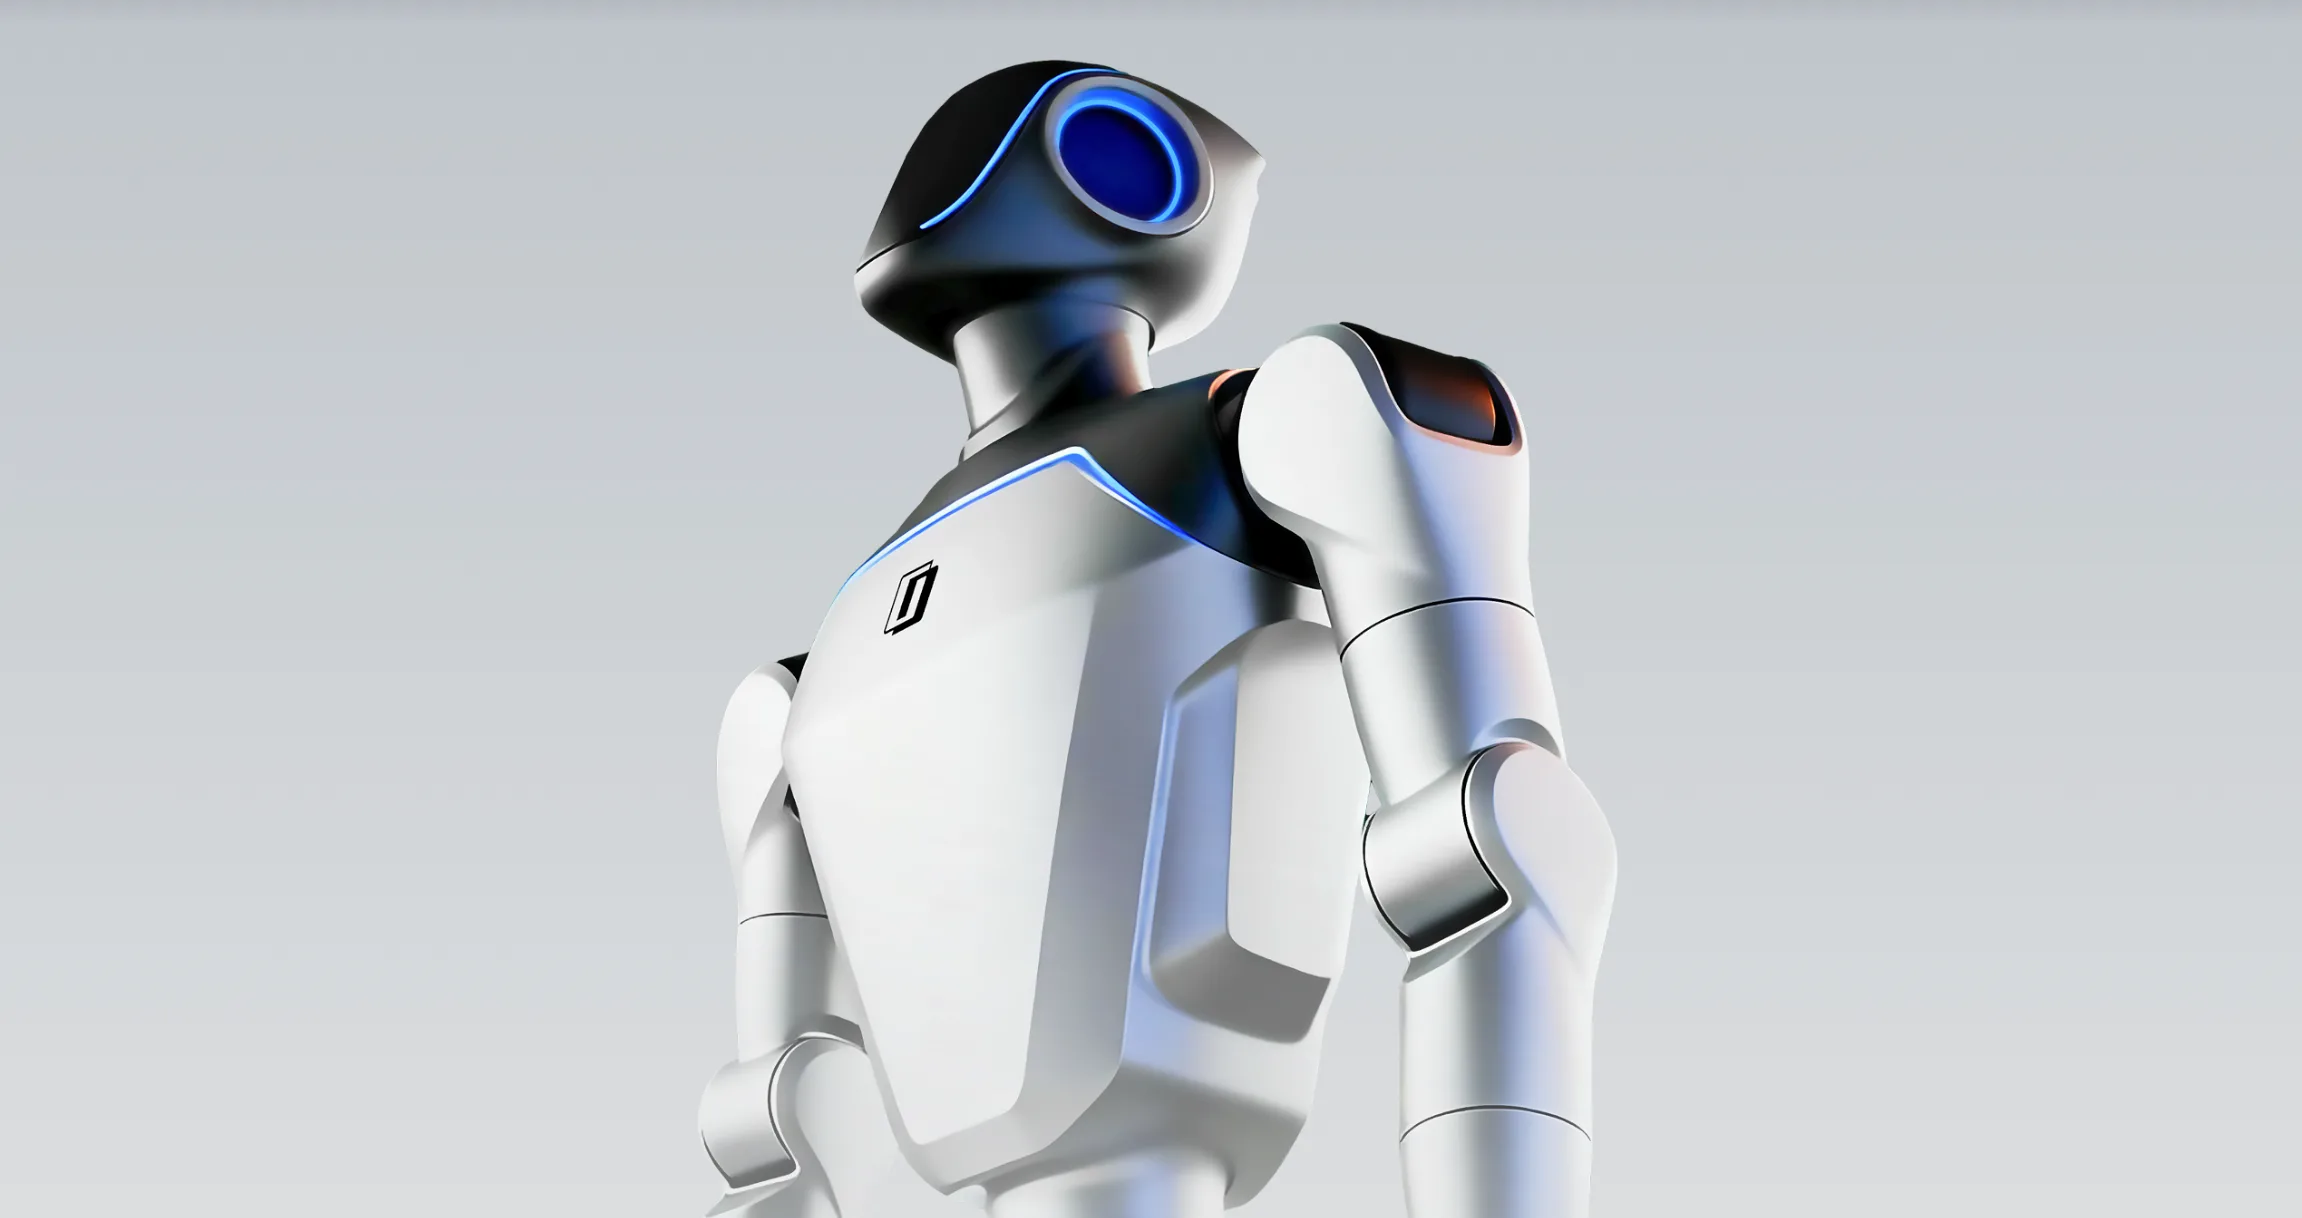
 思聪网 TechGG.com 报道 中国机器人企业正在将更多资源投入一个比奔跑和翻转更难展示、却直接影响商业部署的问题:机器人到了陌生环境,能否理解要求、学会新工作,并在情况变化后继续完成任务。 路透社近日报道援引IT桔子数据称,2026年上半年,中国具身智能企业完成322笔融资,融资规模达到935亿元人民币,约为去年同期的5倍。该数据覆盖整个具身智能领域,既包括机器人制造商,也包括智能软件等相关企业,不能直接等同于人形机器人整机融资额。 资本关注的,是换一项工作需要付出多少成本机器人硬件提供了动作的可能性,智能系统则影响这些动作能否组合成有用的工作。 一套设备可以在固定位置反复抓取同一种零件,但换了物品、摆放方式或操作顺序后,往往还需要重新配置和调试。对采购方而言,这些适配工作也是部署成本的一部分。如果每增加一项任务都要进行大量开发,机器人承担的工作范围就很难迅速扩大。 具身智能基础模型希望将感知、指令理解与动作生成联系起来,使抓取、放置、推拉等技能能够在更多任务中复用。它所争取的商业价值,是减少每次部署都从头开发的工作量,让同一套软件与硬件组合覆盖更多场所。 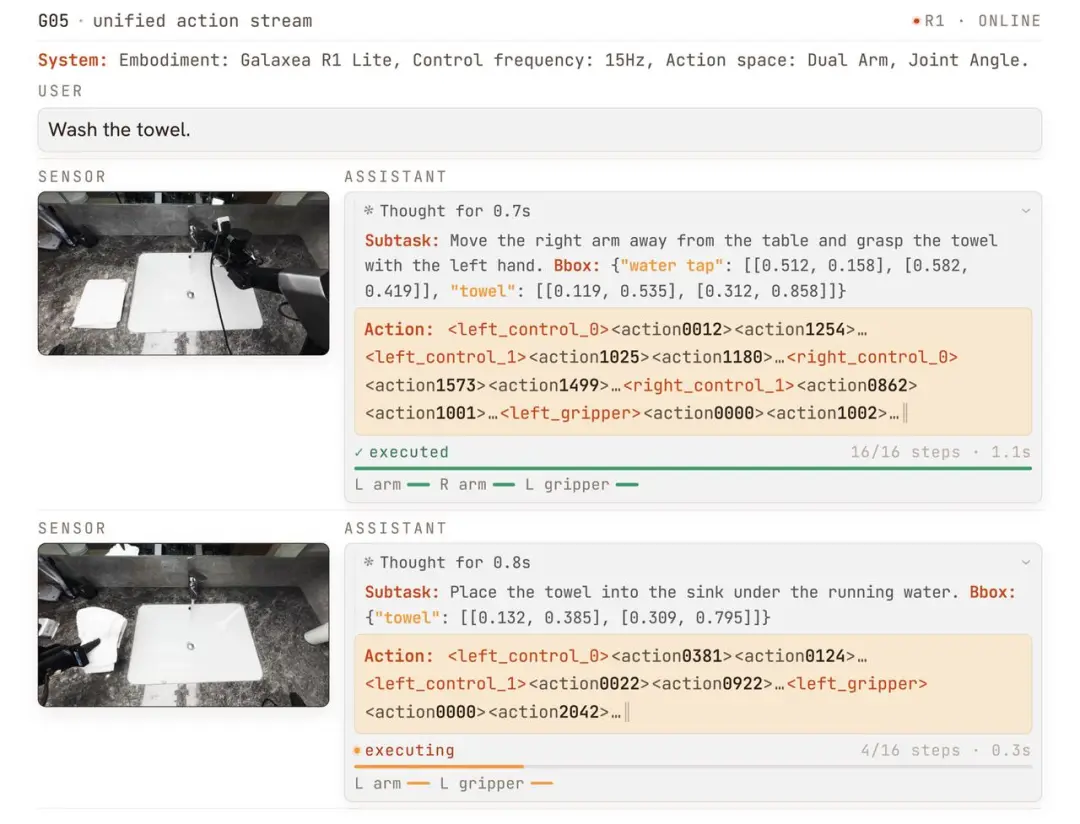 星海图的产品路线提供了一个具体例子。公司介绍,其G0.5采用视觉—语言—动作架构,把任务推理和动作生成放进同一条生成流程:模型先产生子任务、目标位置等信息,再生成动作,并根据持续观察调整后续操作。公司将其目标描述为应对未见过的物品、布局和指令组合。 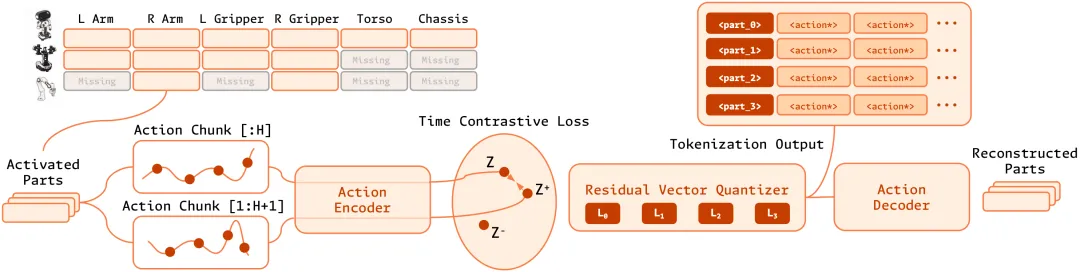
这与单纯增加机器人动作库存在区别。动作库扩充的是已准备好的技能,基础模型还要尝试判断,在当前环境中应该调用和组合哪些技能。后者如果能够稳定工作,才可能降低客户扩展任务时的适配负担。 软件竞争离不开硬件和数据机器人“大脑”并不能脱离本体独立成长。摄像头的视角、机械手的结构、关节能力和控制频率,都会影响模型能观察什么、执行什么。同一个动作意图,换一台机器就可能需要不同的控制方式。 因此,行业中的一条路线是同时研发硬件与模型。星海图成立于2023年,其产品从R1轮式双臂机器人扩展至机械臂和双足平台,并持续推出G系列模型。按公司披露,2026年2月完成10亿元B轮融资,4月又完成近20亿元B+轮融资,同期推出开发平台。这种布局将数据采集、模型训练和设备验证放进同一套产品体系。 另一项瓶颈是训练经验从哪里来。机器人需要学习真实接触过程,物体打滑、遮挡和柔性材料变形都可能改变结果。路透社报道,企业正在通过人工示范、仿真和两者结合积累训练数据;各条路线尚未出现明确胜出的方案。 从投资逻辑看,同时掌握场景、设备和训练反馈的企业,可能更容易形成持续迭代的条件。但这也意味着更长的研发链条:采到数据之后,还要证明它能改善模型,并让改善反映在客户现场。 能完成一次,与客户能依赖它,是两种要求判断机器人智能,不能只看某段演示是否成功。一项工作由多个步骤组成,即使每一步都具有较高成功率,连续执行时仍可能积累失败;遇到错误后能否自行恢复,也会影响最终产出。 客户因此需要观察任务完成率、人工接管频次、连续运行时间,以及环境变化后的表现。基础模型在陌生任务上的研究进展,解决的是适应能力;进入工厂、仓储或服务场所后,还需要把适应能力变成可重复的工作结果。 935亿元融资说明资金仍在进入这一领域,尚不足以证明行业已完成从硬件向软件的全面转移。更准确的变化是:在本体制造继续推进的同时,决定机器人能承担多少工作的软件、数据和验证体系,正在获得更高权重。 |
© 2017-2026 思聪网 · TechGG.com 保留所有权利 基于 Discuz X8.8 设计 京ICP备14029665号-4


最新评论0