|
思聪网 TechGG.com消息,人形机器人能在虚拟环境中学会动作,能否在真实硬件上承担重量,是检验其工作能力的重要一步。 松尾研究所近日公布与川崎重工的合作成果:双方为人形机器人Kaleido9共同开发强化学习控制策略,借助NVIDIA仿真工具,在约六周内完成从训练到实机验证的开发流程,并实现双手抬起合计约22.7公斤的篮筐、将其放置到桌面的演示。 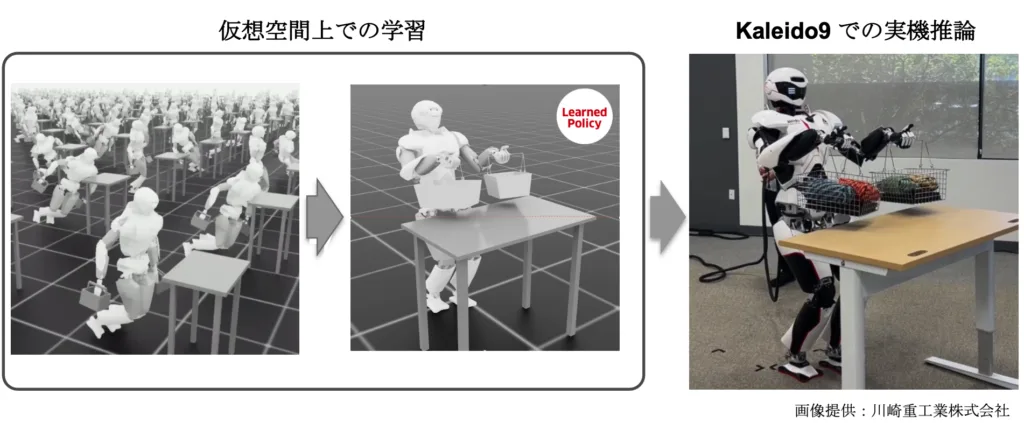 需要厘清的是,这项演示实际发生于2026年5月21日,地点是美国圣何塞的“Kawasaki Physical AI Center San Jose”开所仪式。松尾研究所于10月13日披露合作细节,日本机器人媒体Robotstart于次日报道。因此,此次新闻的重点是开发过程和技术成果的公开。 与挥手、跳舞等展示相比,负重操作把机器人置于更直接的物理约束中。物体被抬起之后,机器人需要承受额外重量;手臂向前伸展时,重物产生的力矩也会变化。要完成放置,控制系统还需要处理物体与桌面接触时的受力转换。 这意味着,“搬得动”涉及关节输出能力,“放得稳”则进一步考验动作协调和控制精度。即使抬起与放下分别可以完成,系统仍需把它们连接成连续过程,避免动作切换时出现明显偏差。 此次合作采用的强化学习策略,可以理解为机器人根据自身状态选择动作的控制方法。一般而言,强化学习通过反复试验和反馈,让系统逐步找到更符合任务目标的行为。仿真环境能够承担其中大量尝试,减少直接使用真实设备训练所需的时间与损耗。 但虚拟环境中的成功,只是开发流程的一部分。模拟器中的质量、摩擦、关节响应和接触条件,与真实设备难免存在差异。控制指令发出后,执行器的响应延迟、结构形变及传感器误差,都可能让实机偏离预期轨迹。这正是Sim-to-Real——从仿真迁移到现实——需要解决的问题。 对于负重任务,这些偏差尤其值得关注。物体实际重心稍有变化,就可能改变双臂受力;抓持位置不同,也会影响动作执行。开发团队需要把训练得到的策略与硬件特性、运行架构和现场验证结合起来,才能判断它是否真正可用。 松尾研究所披露,六周开发工作覆盖软硬件规格理解、实机推理架构设计,以及训练到实机运行的流程构建。公告同时强调,控制模型结合了川崎重工高扭矩控制与高刚性硬件的特点。 因此,六周这一数字的意义,是在既有机器人平台上完成特定任务的开发与验证。它不能解释为六周内从零研制出整台人形机器人,也不足以推导出其他任务都能以相同周期完成。 22.7公斤同样需要放在演示范围内理解。公开资料明确描述的是双手抬起并放置篮筐,不能据此认定机器人已经能够携带同等重量长距离行走,或在不同姿态下持续完成搬运。负载重量、伸展距离、动作速度和连续运行时间,需要分别验证。 对于制造和物流客户,后续更有价值的数据将是:重复执行时的成功率、每次操作耗时、物体位置变化后的适应能力,以及失败时需要多少人工介入。一次成功演示证明了技术路径可以在特定条件下成立,生产部署则要求它在大量重复和变化中保持稳定。 从产业角度看,这项合作展示了AI团队与工业机器人厂商结合的一种方式:前者开发学习与控制方法,后者提供硬件平台及工程经验,双方通过实机反馈缩小仿真与现实的差距。 Kaleido9此次成果的看点,既有负重操作本身,也有训练、部署和验证流程的衔接。下一步能否把这套流程扩展到更多物体、工位与操作条件,将决定它距离实际生产还有多远。 |
© 2017-2026 思聪网 · TechGG.com 保留所有权利 基于 Discuz X8.8 设计 京ICP备14029665号-4


最新评论0