相比单纯增加自由度,Dex5-S这次更值得关注的是尺寸、驱动和控制精度之间的平衡。
灵巧手如果做得过大,虽然能够承载更多执行机构,但与人形机器人的整体形态和人类工具使用场景会出现明显差异;如果做得过小,又会受到电机、减速器、散热和负载能力的限制。
宇树此次选择把产品进一步向真人手尺寸收拢。
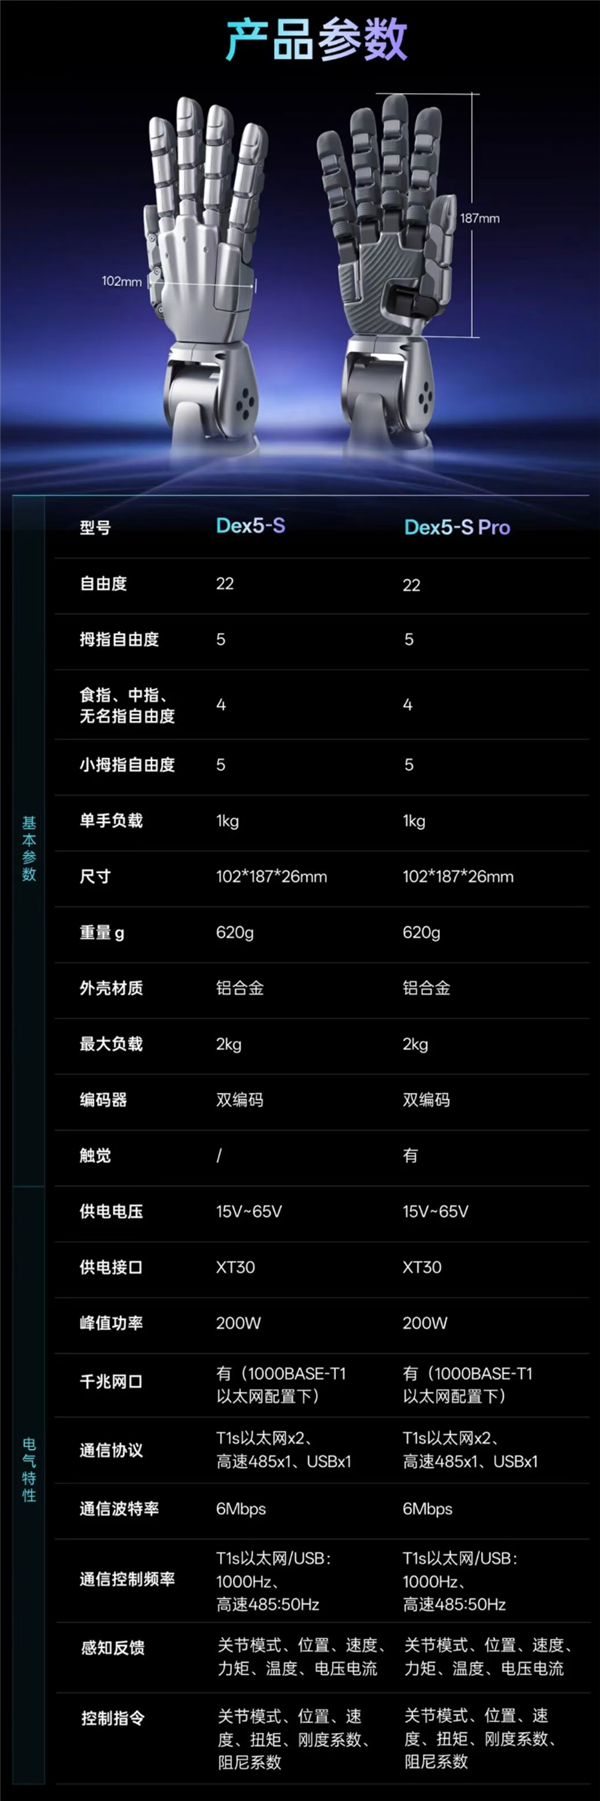
22个自由度,重点增加小拇指灵活性
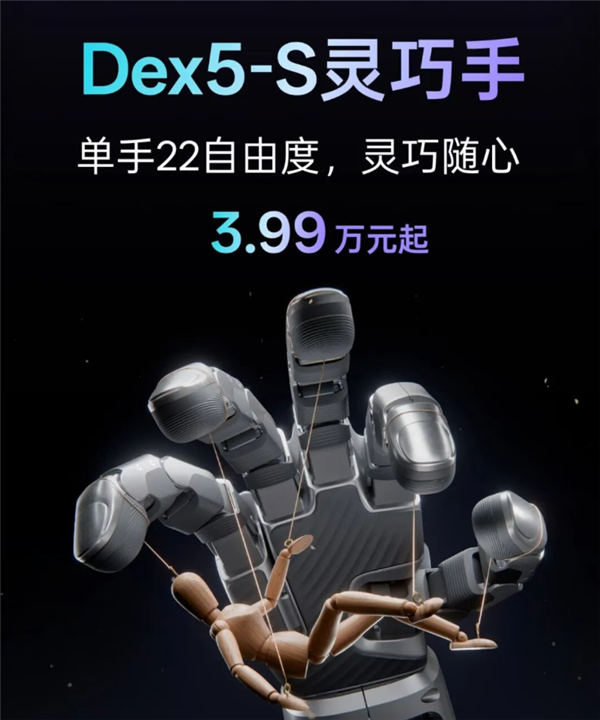
Dex5-S尺寸为102×187×26毫米,整手重量约620克,采用铝合金外壳。
单手配置22个自由度,其中拇指5个、食指、中指、无名指各4个,小拇指5个。相比上一代产品,Dex5-S增加了小拇指的roll自由度,让小拇指能够进行更多方向的独立运动。
对于灵巧手而言,自由度并不是越高越好,但更多独立关节意味着机器人能够获得更接近人手的运动组合。
尤其是在拧瓶盖、抓取细小物体以及多指协同等动作中,小拇指参与程度较高。Dex5-S这次针对这一部位增加自由度,本质上是在进一步提高整只手的动作空间。
宇树官方演示中,Dex5-S已经可以完成拧瓶盖、打开易拉罐、把玩魔方、使用剪刀裁纸等动作。
22个电机全部直驱,控制频率最高1000Hz
Dex5-S的另一项核心变化来自驱动系统。
单手搭载22个电机,支持直驱、反向驱动和双编码控制,每个关节还加入极限冲击力矩保护。当关节受到外部冲击时,可以降低对内部齿轮结构的影响。
同时,产品采用精密微型减速器,并针对高频训练场景强化弯曲寿命。
对于人形机器人而言,灵巧手并不是一个单独存在的执行机构。
未来如果要通过强化学习或模仿学习训练机器人完成复杂操作,灵巧手需要长时间、反复执行动作。这意味着电机、减速器和关节结构不仅要“动得起来”,还要承受大量重复动作。
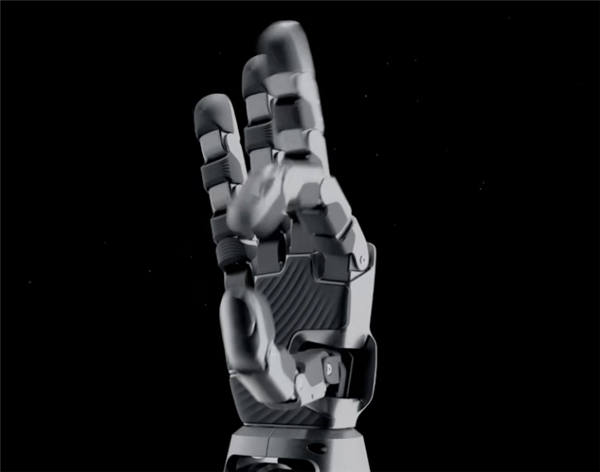
因此,Dex5-S强调的超长弯曲寿命和关节保护,实际上是在解决灵巧手进入训练和研究场景后的可靠性问题。
在通信方面,Dex5-S支持15V至65V宽电压输入,并提供千兆网口、USB和高速485等接口。
单手搭载22个电机,支持直驱、反向驱动及双编码控制;在千兆网通信配置下,控制系统最高支持1000Hz控制频率。
负载2公斤,Pro版才有触觉
Dex5-S单手最大负载为2公斤,持续作业负载为1公斤。
对于一只重量约620克的真人手尺寸灵巧手而言,这组数据决定了它并不只是用于展示精细动作,也能够承担一定的实际操作任务。
不过,标准版和Pro版之间存在一个比较关键的区别:触觉感知并不是标配。
标准版主要提供位置、力矩和IMU等基础反馈,而触觉感知属于Pro版本,主要面向物理AI研究和触觉抓取算法开发。
这一区别也反映出两类用户的不同需求。
如果主要用于机器人本体开发、运动控制或者灵巧手动作研究,基础反馈已经可以覆盖相当一部分工作;而如果研究的是机器人如何通过触觉判断物体形状、接触状态和抓取力度,那么触觉传感器则是进一步训练物理AI的重要输入。
3.99万元起,灵巧手开始成为独立产品
Dex5-S标准版起售价为3.99万元。
这个价格对于普通消费者而言显然不是消费电子产品的范畴,但对于机器人研发机构、高校实验室以及机器人企业来说,灵巧手正在逐渐从“人形机器人附属部件”变成可以单独采购和开发的平台。
宇树此前已经推出H1、G1等人形机器人产品,Dex5-S也可以直接适配H1、G1等机器人本体。
这背后的意义并不复杂:
人形机器人真正进入复杂操作阶段之后,手可能比腿更难做。
行走解决的是移动问题,而手需要同时处理大量自由度、力控制、视觉、触觉以及人与物体之间复杂的接触关系。机器人最终能不能真正完成“拿起来、拧开、插入、操作”这些人类习以为常的动作,很大程度上取决于灵巧手的能力。
Dex5-S这次没有单纯追求更多自由度,而是把真人尺寸、22自由度、负载、控制频率、可靠性和接口集成放在了一起。
对于正在快速发展的物理AI和人形机器人产业而言,这可能比单纯增加一个关节更重要。