 思聪网 TechGG.com消息,日本H2L展示了BodySharing Physical AI,通过腕部传感器与摄像头记录人的动作和用力变化,再生成机器人控制所需的信息。 公司内部测试显示,双臂机器人利用15分钟演示数据,在方块和毛巾搬运整理任务中取得95%成功率,每个条件测试100次。Robotstart于10月15日报道了相关技术与测试细节。 这里的15分钟,是演示数据总时长,并非模型训练耗时。 采集时,操作者在手臂上佩戴FirstVR设备,摄像头记录姿态和运动。光学传感器读取肌肉膨胀变化,据此推测用力情况,让操作者可以保持素手作业。 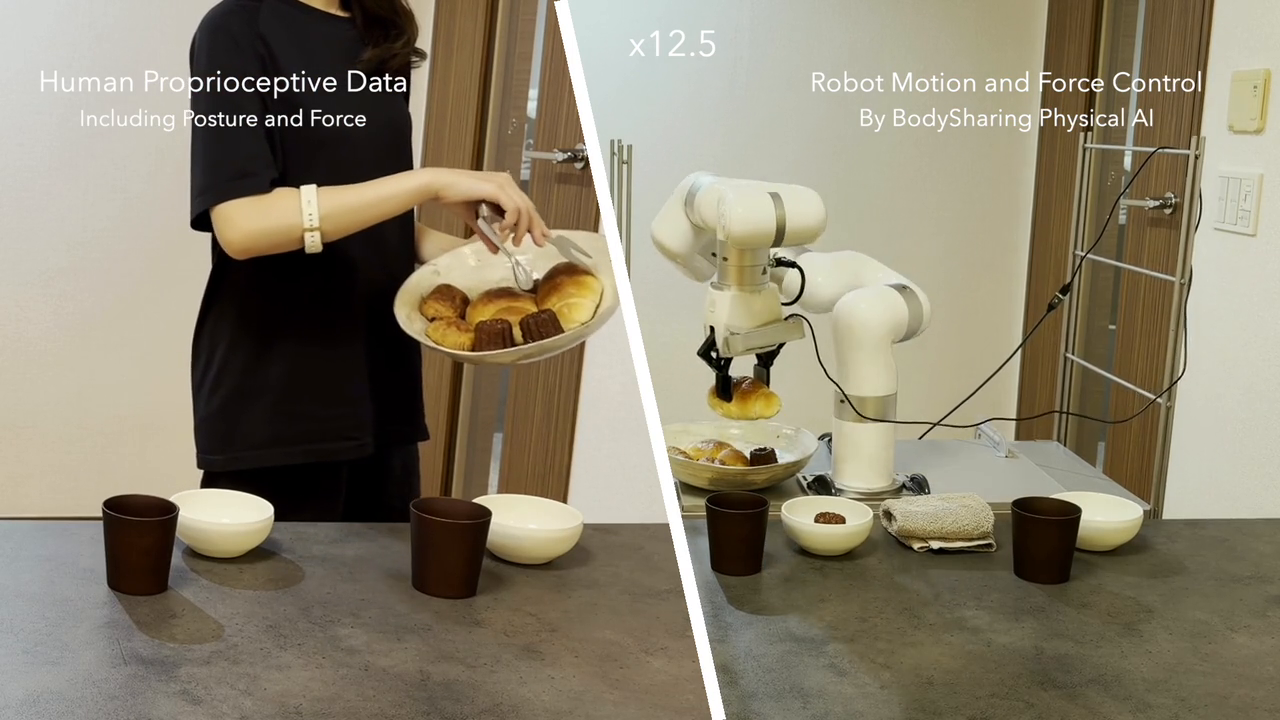 使用 BodySharing® Physical AI 展示人类工作和机器人运动的图像。 抓握、举起和放置物体等动作不仅会改变你手部的运动方式,还会改变你施加的力的大小。H2L 的光学肌肉位移传感器会读取这些动作过程中肌肉的肿胀情况,并利用这种变化来估算你施加的力的大小。 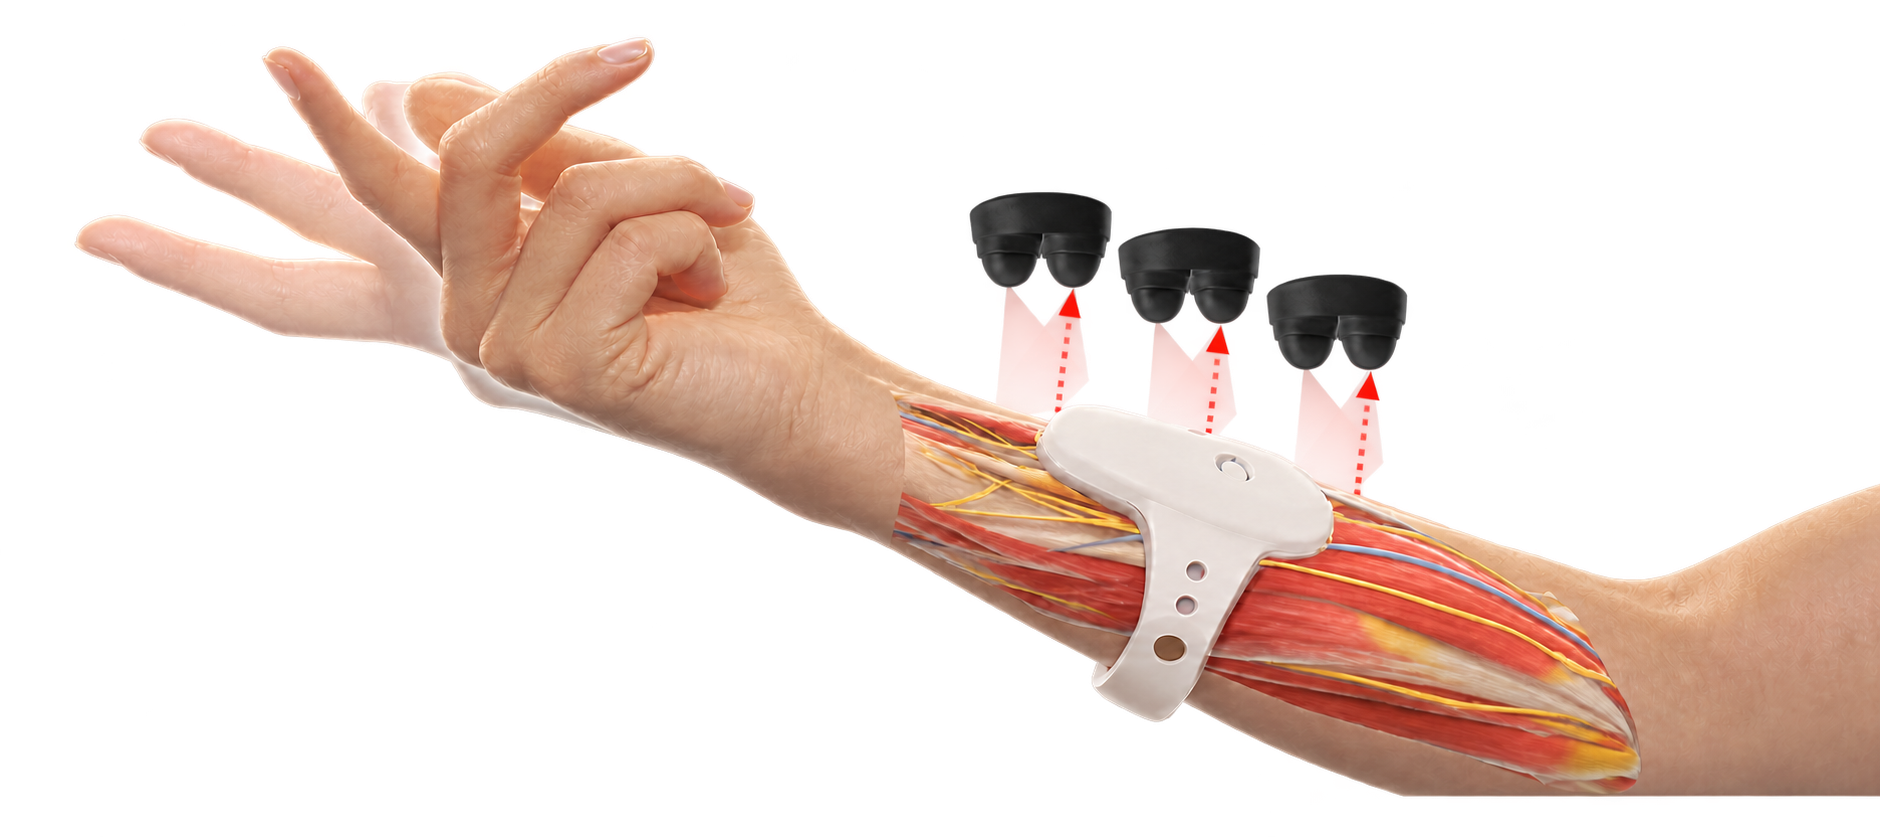 图示说明如何使用光学肌肉位移传感器读取肌肉隆起情况。 用力信息是这套方法的关键。视频可以看见物体被拿起,却未必能判断抓握有多紧、接触后是否减力。对于会变形或容易滑动的物体,动作轨迹只描述了操作的一部分。 H2L获取的仍是推测值,不是直接测量手指受力或物体重量。人体信号还需要转换成目标机器人的控制信息,不能把人的肌肉变化直接当作机械关节指令。  测试也尚有明确范围。不同条件中的参与者数量和演示方式并不相同,无法只按数据分钟数比较学习效果。95%的结果适用于公司所设任务与环境,没有证明任意新物体都能得到同样表现。 公司已验证的设备包括xArm7和Sciurus17,后续计划扩大兼容范围。对于采用其他机械臂的团队,适配能力将是使用这套方法之前首先要确认的事项。 
|
© 2017-2026 思聪网 · TechGG.com 保留所有权利 基于 Discuz X8.8 设计 京ICP备14029665号-4


最新评论0